El Volvo VNL autónomo fue desarrollado junto a Waabi y ya comenzó a transportar cargas en Estados Unidos mediante operaciones comerciales para la empresa logística Warp.
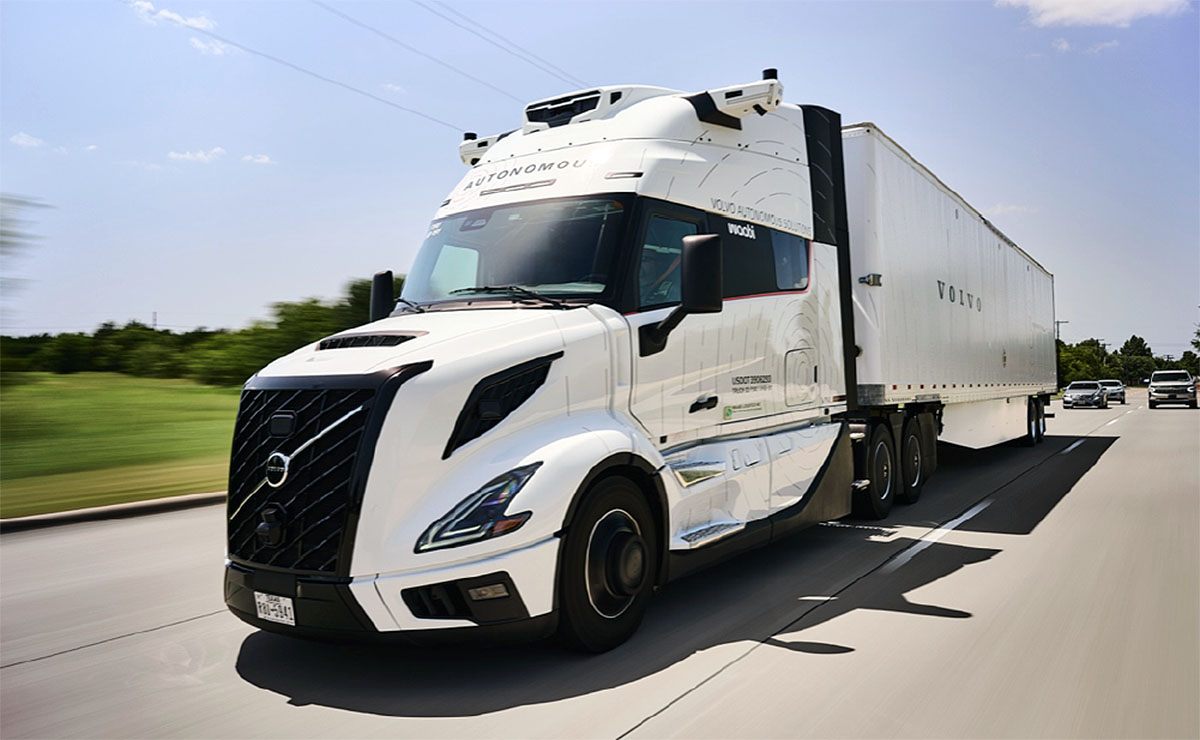
La conducción sin chofer aplicada al transporte pesado acaba de dar un nuevo paso en Estados Unidos. El Volvo VNL autónomo equipado con la tecnología de Waabi ya salió del terreno de las pruebas para comenzar a mover cargas reales en el estado de Texas.
El proyecto combina un camión diésel convencional desarrollado específicamente para funcionar de manera autónoma con un sistema de inteligencia artificial que asume las tareas de conducción.
Así nació la alianza para desarrollar el Volvo VNL autónomo
La relación entre Volvo Trucks y Waabi comenzó formalmente en 2025, con el objetivo de diseñar y desplegar soluciones de transporte autónomo. La asociación combina la experiencia del fabricante de camiones en vehículos pesados con la plataforma de conducción autónoma basada en IA desarrollada por la compañía tecnológica canadiense.
El resultado es el Volvo VNL autónomo, una variante del VNL diseñada desde su concepción para incorporar los sistemas necesarios para operar sin intervención humana en la conducción. Sobre esta plataforma se integra Waabi Driver.
Durante el desarrollo, ambas empresas también trabajaron sobre la posibilidad de trasladar la tecnología de Waabi a distintos vehículos sin tener que comenzar nuevamente el entrenamiento para cada aplicación. La compañía denomina a este proceso zero-shot generalization, una característica que apunta a facilitar el despliegue de la tecnología a mayor escala debido a la falta de choferes en el mercado norteamericano.
Así es la tecnología del camión sin chofer de Volvo Trucks
El Volvo VNL autónomo fue concebido con distintos niveles de redundancia para mantener el control del vehículo ante eventuales fallas. La marca sueca incorporó sistemas de respaldo en seis funciones críticas de seguridad, entre ellas dirección, frenado y comunicación.
No te la pierdas: Camiones autónomos: Aurora quiere tener más de 30.000 unidades circulando para 2030
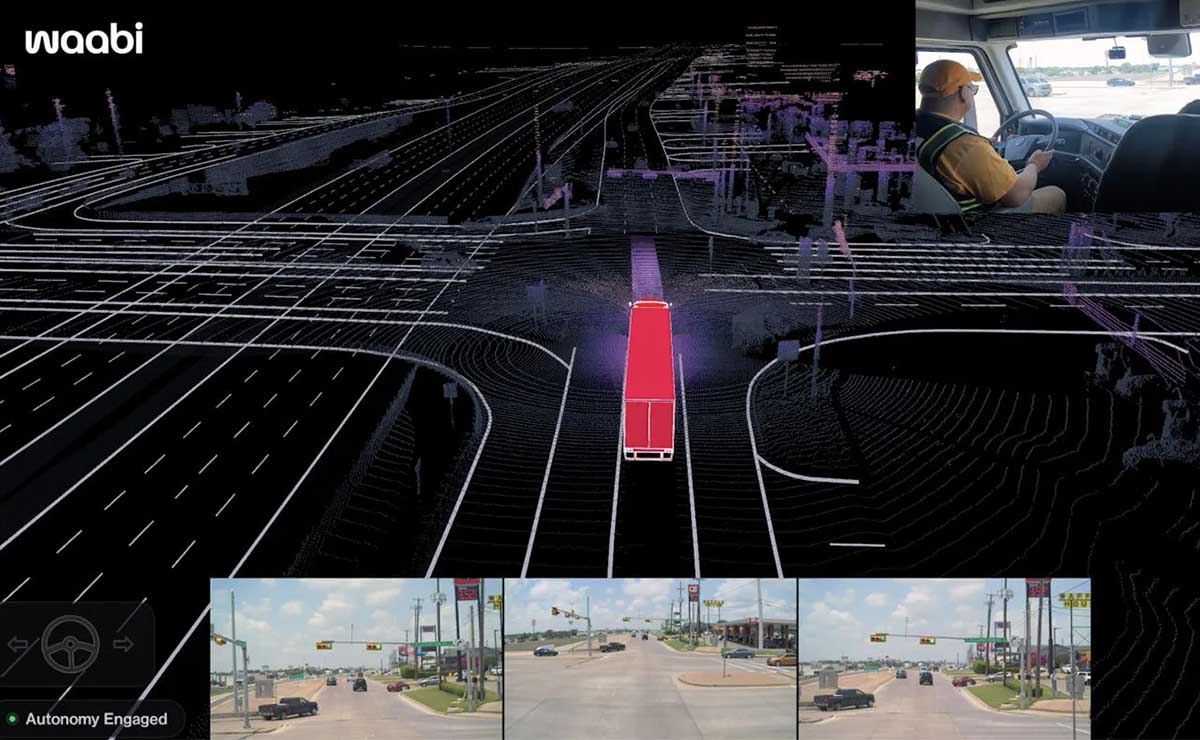
Sobre esta arquitectura trabaja Waabi Driver, que utiliza inteligencia artificial para percibir el entorno, interpretar las condiciones del tránsito y decidir las maniobras necesarias. De esta manera, el sistema busca reproducir las funciones que normalmente realiza un conductor profesional, pero mediante sensores, cámaras, LiDAR (radar láser), procesamiento informático y software.
La plataforma también utiliza una arquitectura de computación de alto rendimiento desarrollada para aplicaciones de conducción autónoma. En las demostraciones realizadas por ambas compañías se incorporó tecnología NVIDIA DRIVE AGX Thor, destinada a procesar la información necesaria para el funcionamiento del sistema.
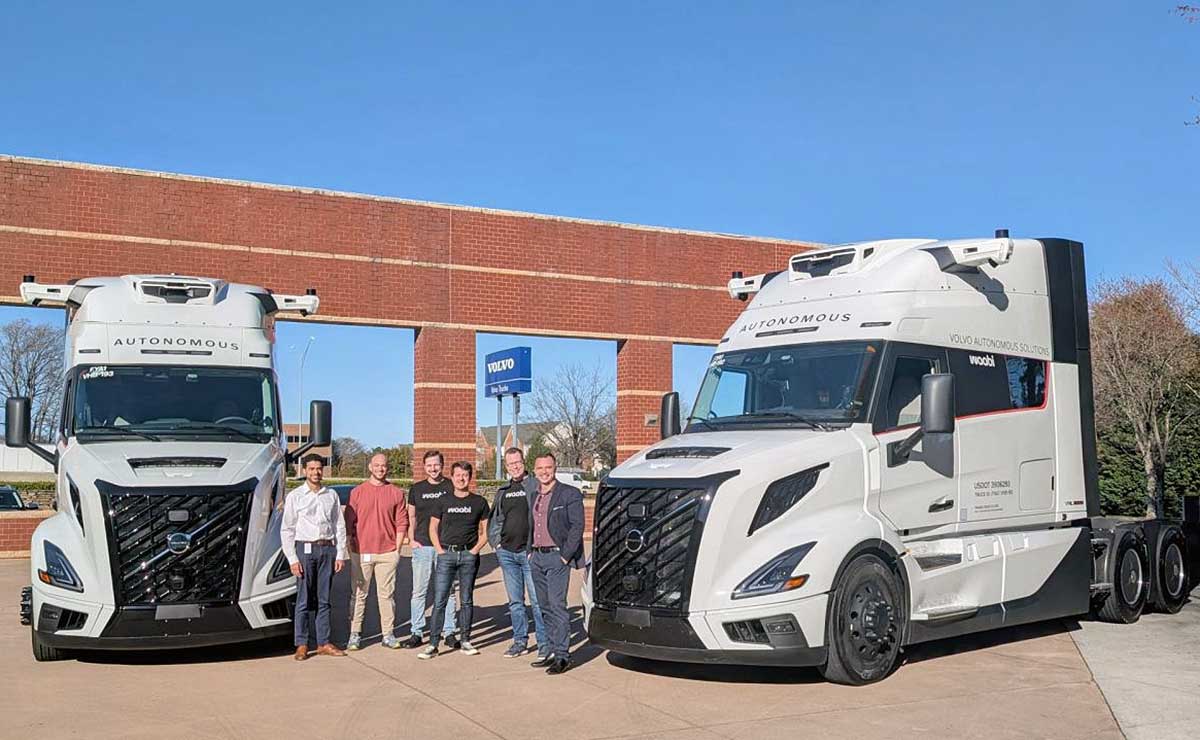
Aunque el proyecto apunta a eliminar la necesidad de un conductor al volante, la primera etapa comercial todavía contempla un observador humano a bordo. Por lo tanto, el Volvo VNL autónomo ya está realizando transporte de cargas, pero la operación aún se encuentra dentro de una fase supervisada.
Warp ya prueba el Volvo VNL autónomo en Texas: recorrido y cargas
La primera operación comercial dio inicio en el corredor que conecta Dallas y Houston, uno de los trayectos más utilizados para las pruebas y el despliegue de camiones autónomos en Estados Unidos. El cliente es Warp, una compañía de logística que utiliza los Volvo VNL autónomos para transportar cargas hacia instalaciones de terceros.
El proyecto contempla tanto operaciones LTL (cargas que no ocupan la totalidad del espacio disponible en un camión) como FTL (se utiliza cuando una carga ocupa el camión completo o se contrata la totalidad de su capacidad)
El corredor Dallas-Houston tampoco es territorio exclusivo de Volvo y Waabi. Aurora ya desarrolla operaciones comerciales de camiones autónomos en esa zona, mientras que Volvo había trabajado anteriormente con el sistema Aurora Driver en vehículos VNL para transportar cargas de DSV entre terminales del mismo corredor.
Por eso, Texas se está convirtiendo en un escenario clave para comprobar cómo puede funcionar el transporte pesado autónomo en rutas reales y con cargas comerciales.